19/20-task campaign status
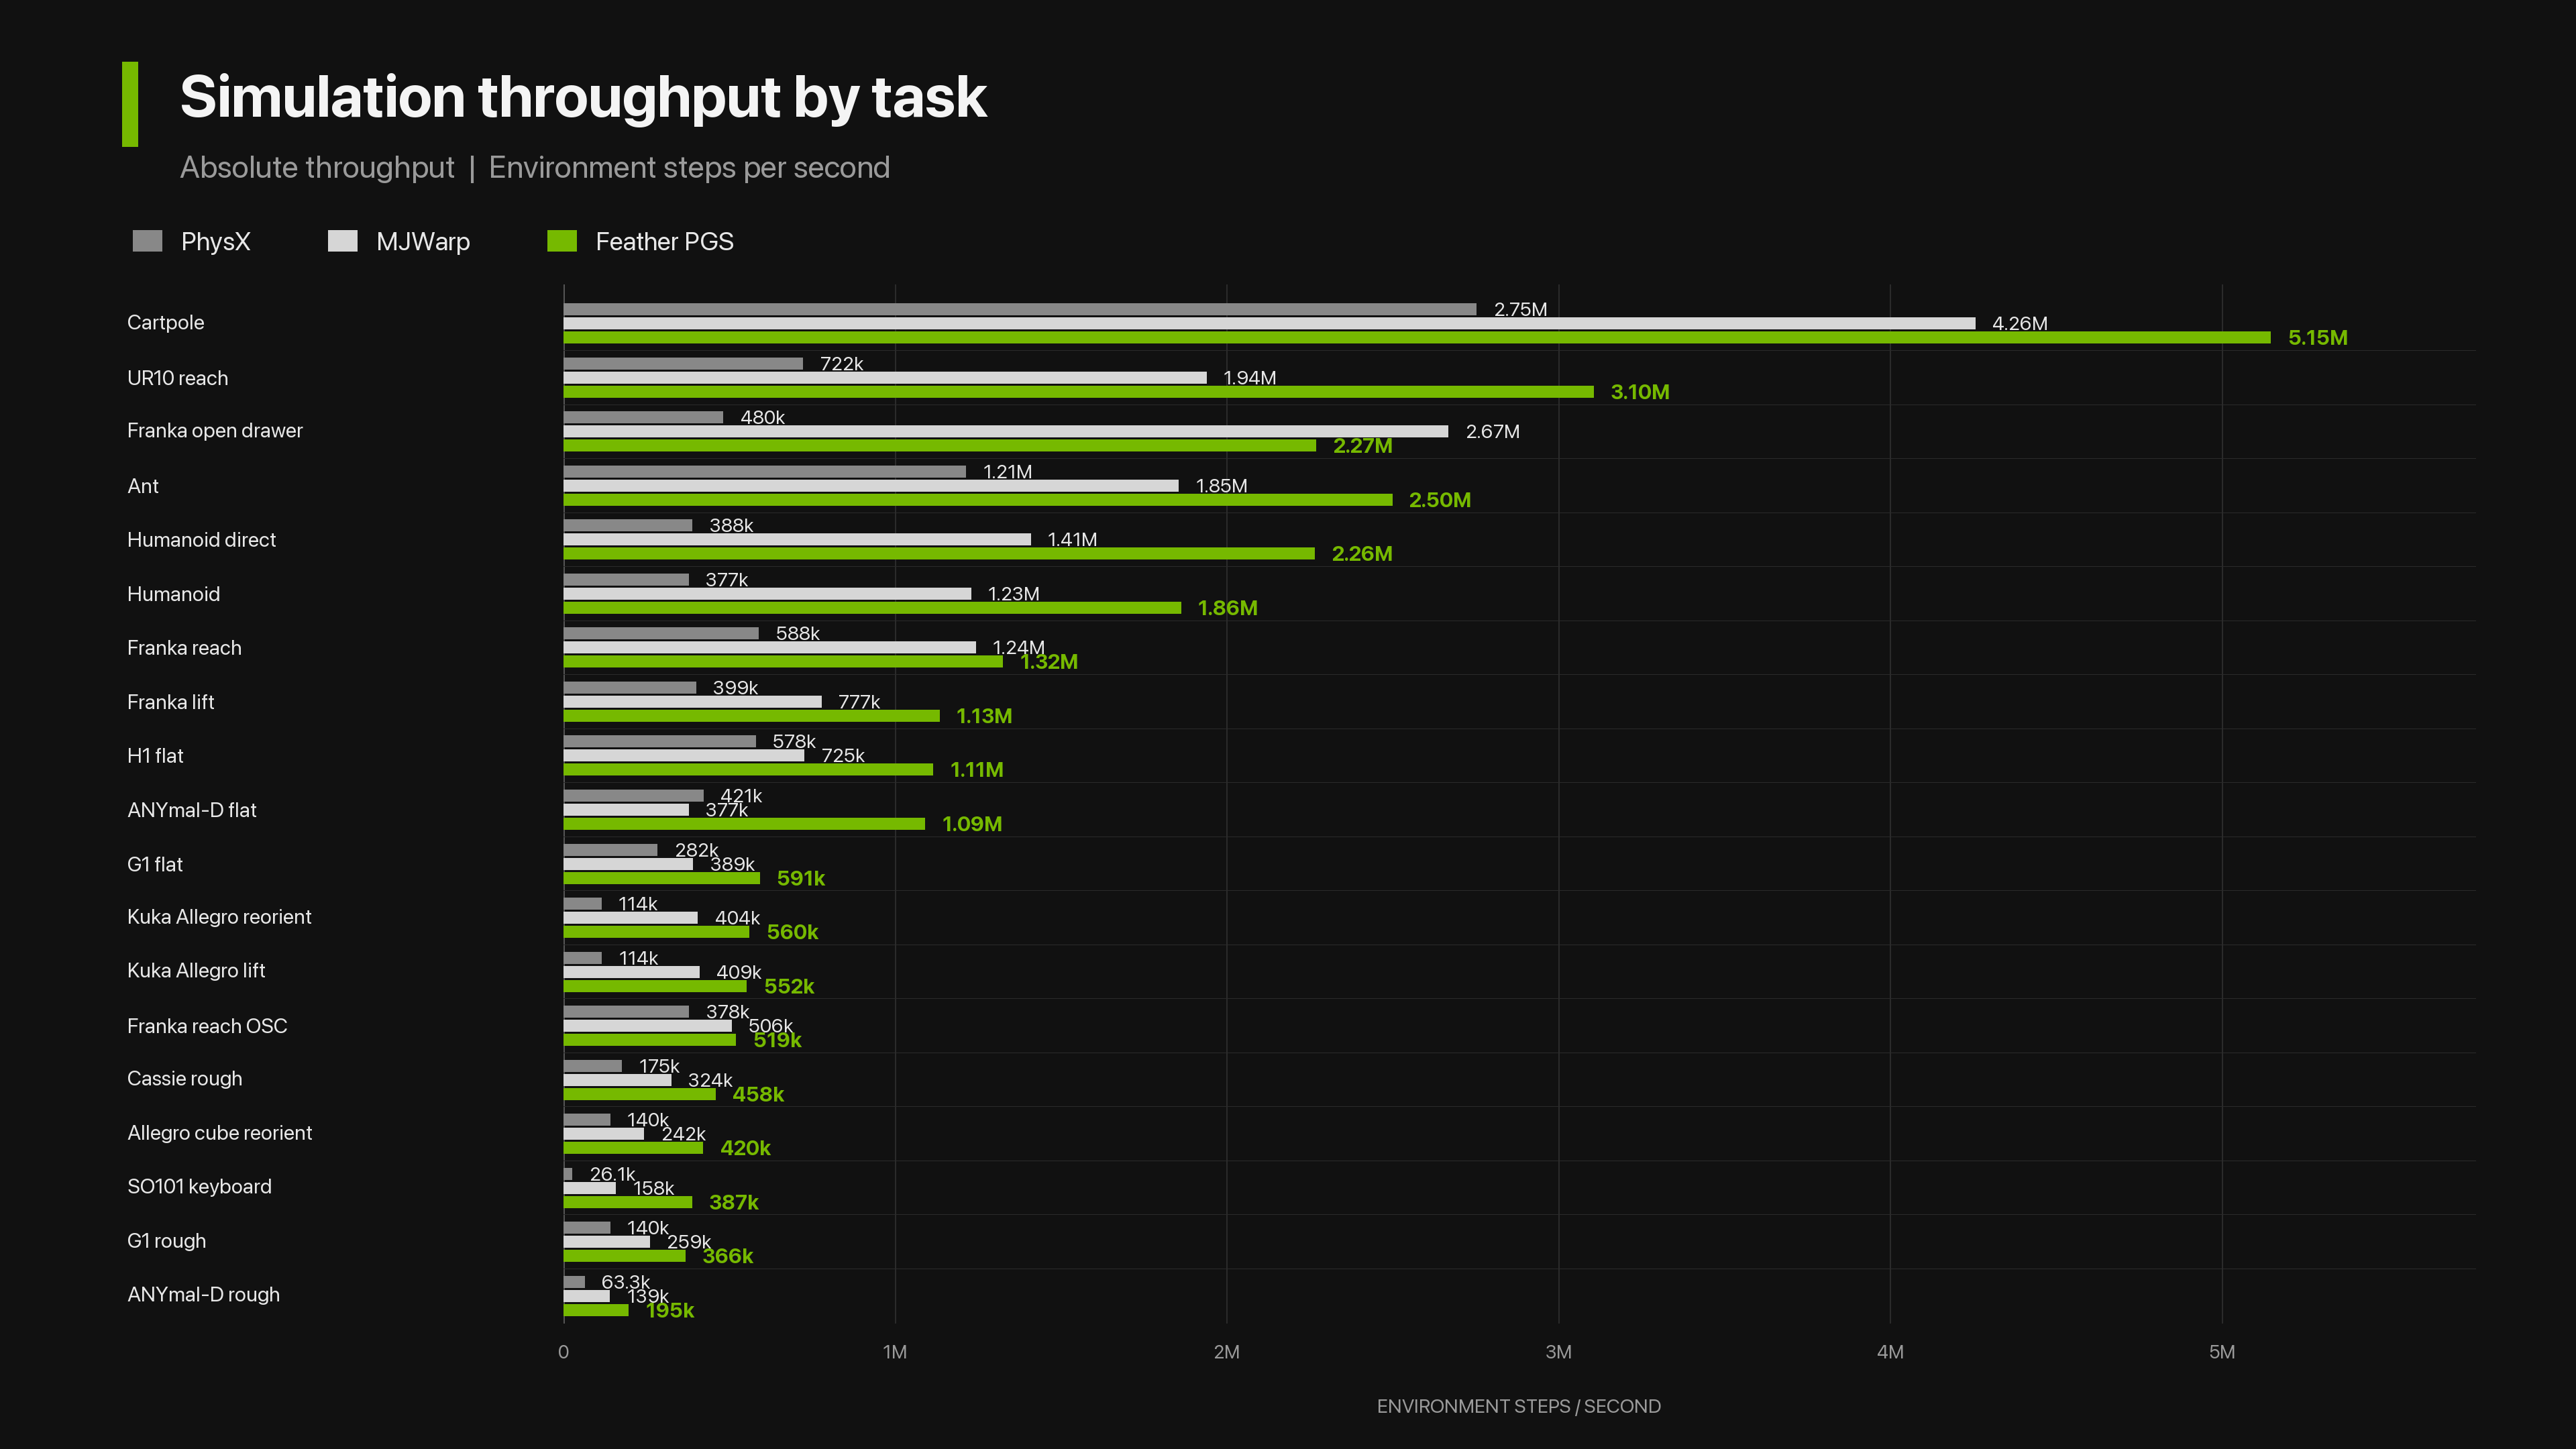
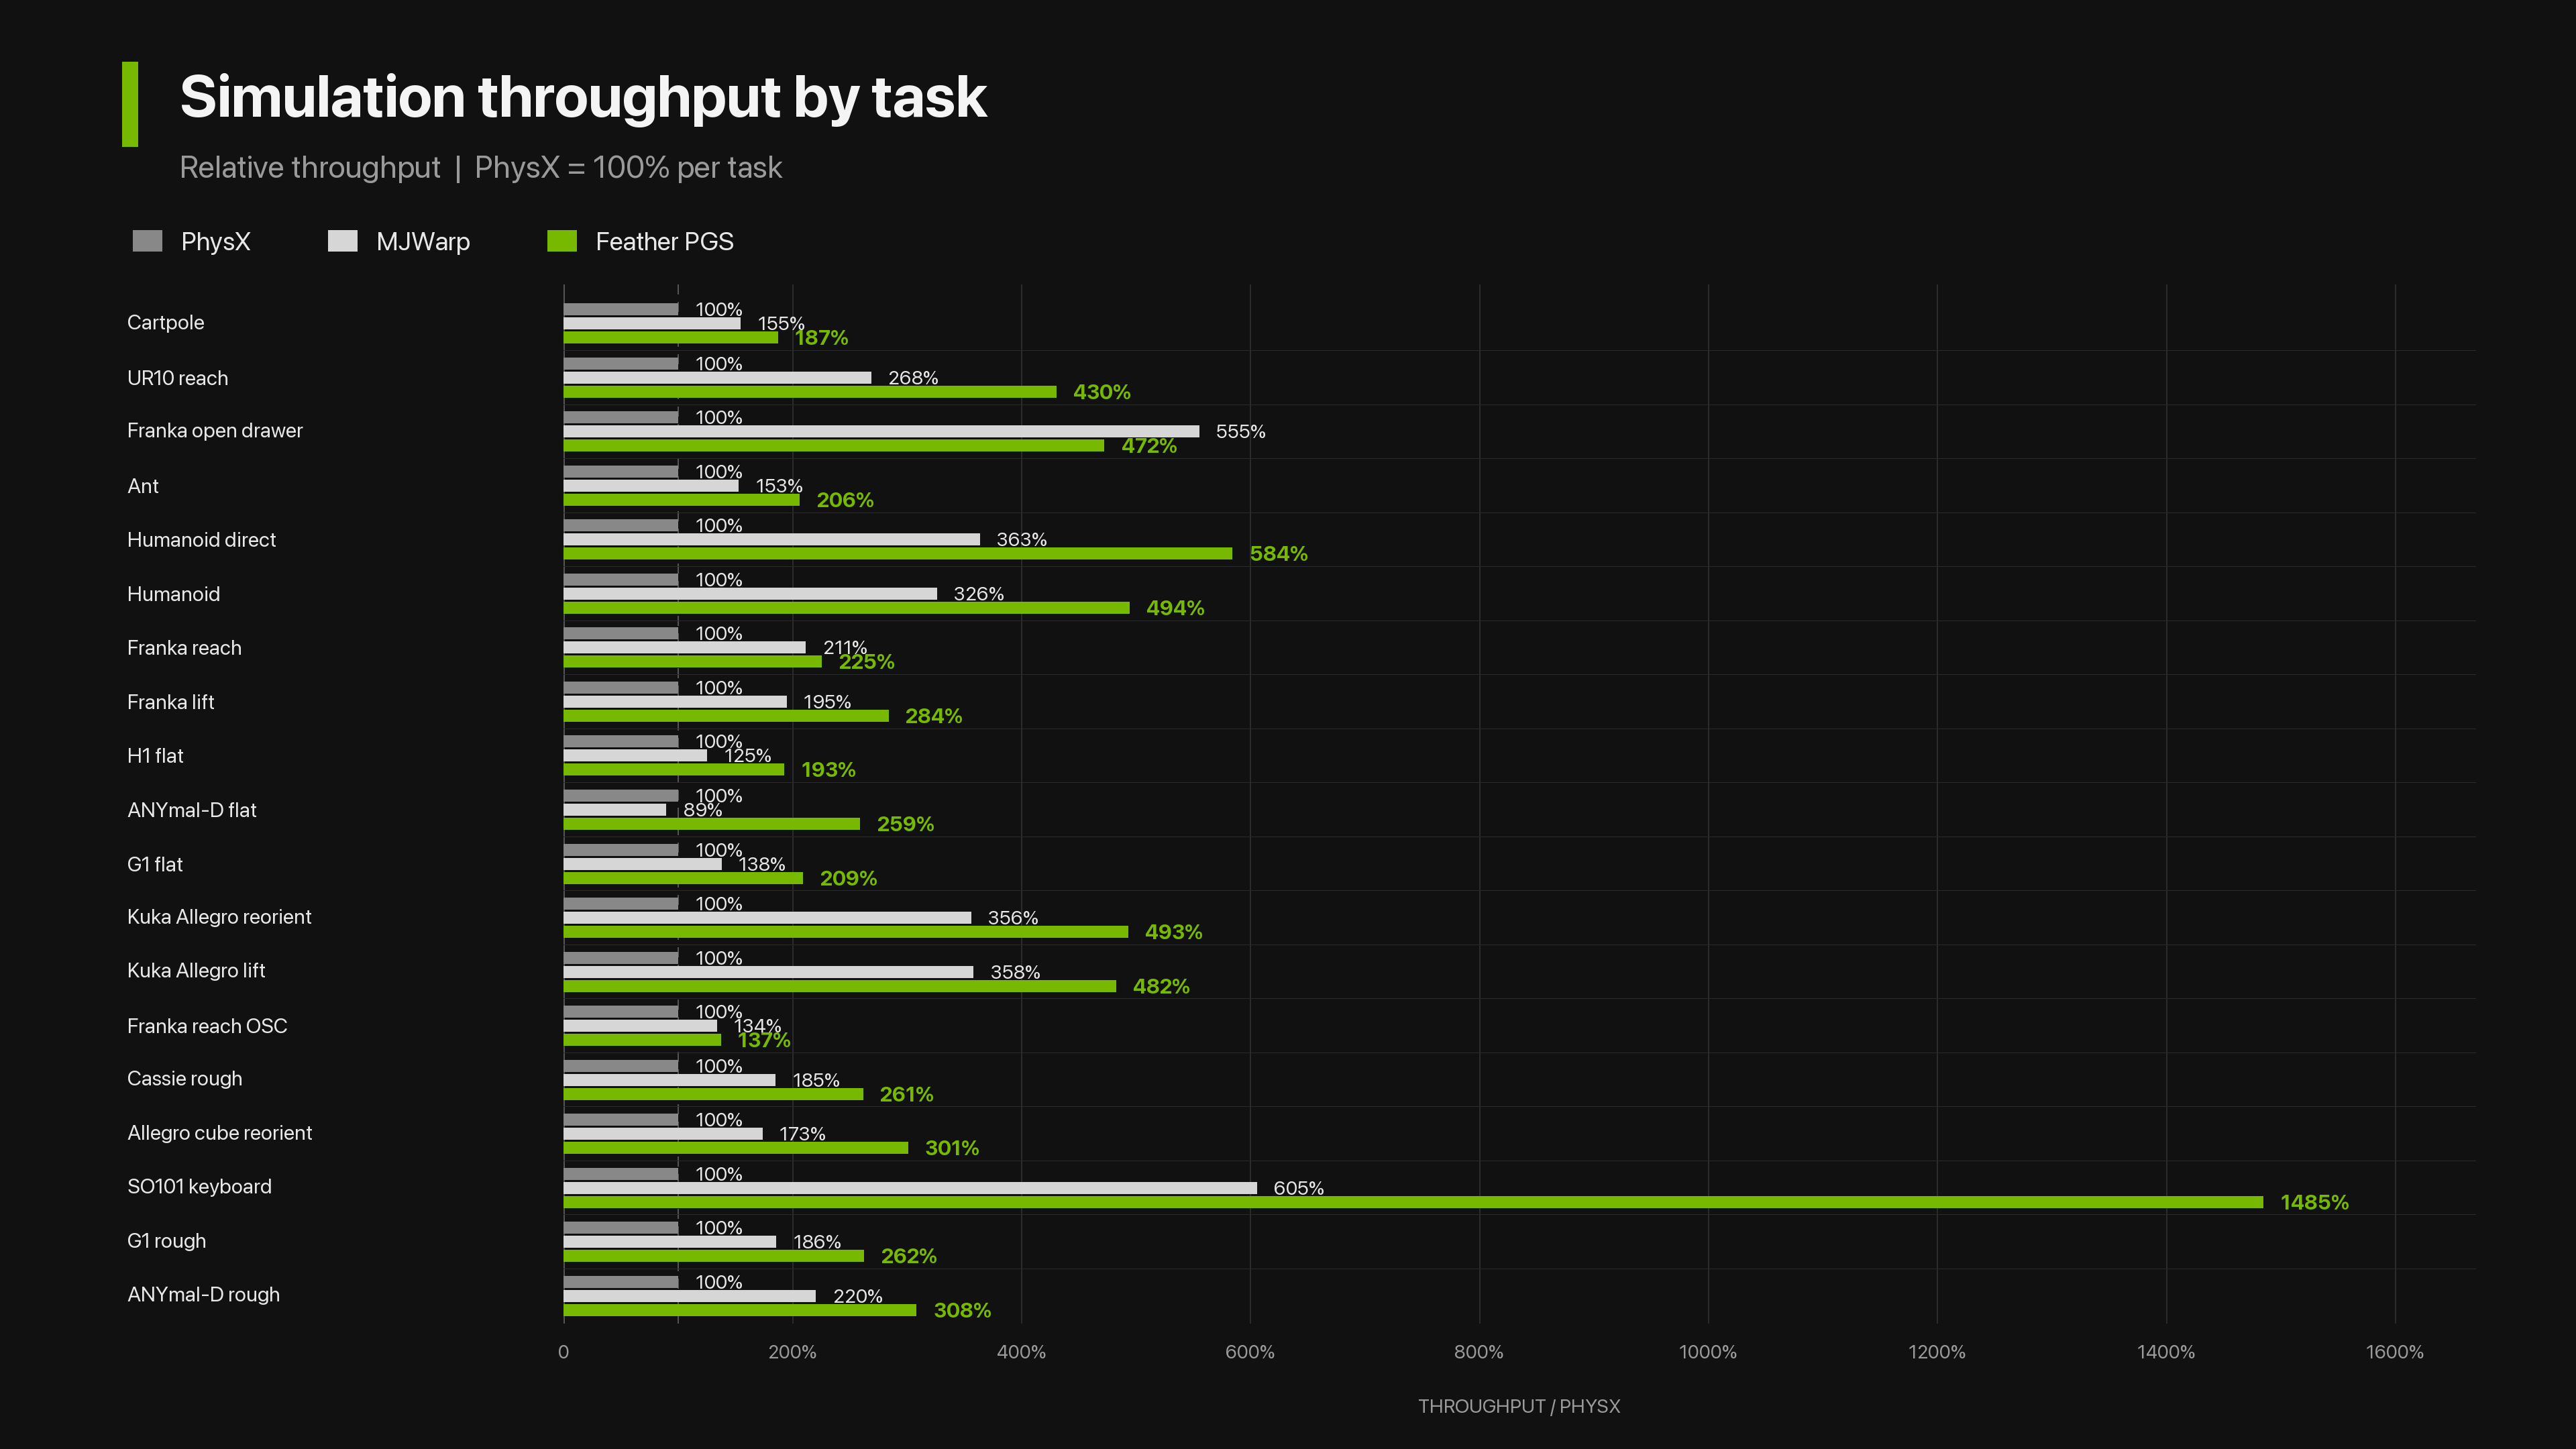
FPGS faster on 18/19 complete fixed-count pairs · geometric mean 1.458× · FPGS faster than stock PhysX on 19/19 complete pairs · geometric mean 3.226×
Fixed FPS is a timing screen, not a peak sweep or task-quality verdict. PhysX uses each task's stock authored settings. Training is a one-seed competence screen. Reward curves use a separate vertical range for each task row and cannot be compared across tasks.FPGS MJWarp
| # | Task | Fixed F | Fixed M | F/M | Fixed P | F/P | Train F | Train M | Native reward | Quality |
|---|---|---|---|---|---|---|---|---|---|---|
| 1 | Isaac-Cartpolecartpole | 5.15M | 4.26M | 1.21× | 2.75M | 1.87× | 598.7k150/150 | 569.4k150/150 | primary complete; pass 2/2 | |
| 2 | Isaac-Reach-UR10reach_ur10 | 3.10M | 1.94M | 1.60× | 721.8k | 4.30× | 444.5k1000/1000 | 400.4k1000/1000 | primary complete; mixed 1/2; task success F 32/32 · M 32/32 | |
| 3 | Isaac-Open-Drawer-Frankaopen_drawer_franka | 2.27M | 2.67M | 0.85× | 480.5k | 4.72× | 487.3k400/400 | 474.7k400/400 | primary complete; pass 2/2 | |
| 4 | Isaac-Antant | 2.50M | 1.85M | 1.35× | 1.21M | 2.06× | 544.0k1000/1000 | 457.1k1000/1000 | primary complete; pass 2/2 | |
| 5 | Isaac-Humanoid-Directhumanoid_direct | 2.26M | 1.41M | 1.61× | 387.6k | 5.84× | failed9/1000 · 482.0k observed | 439.7k1000/1000 | primary complete; outcome not assessed | |
| 6 | Isaac-Humanoidhumanoid | 1.86M | 1.23M | 1.52× | 376.6k | 4.94× | failed14/1000 · 399.4k observed | 365.3k1000/1000 | primary complete; outcome not assessed | |
| 7 | Isaac-Reach-Frankareach_franka | 1.32M | 1.24M | 1.07× | 587.7k | 2.25× | 365.5k1000/1000 | 333.4k1000/1000 | primary complete; pass 3/3 | |
| 8 | Isaac-Lift-Frankalift_franka | 1.13M | 776.6k | 1.46× | 399.2k | 2.84× | 151.7k15000/15000 · flagged | 210.3k15000/15000 · flagged | primary complete; miss 0/2; sticky success F 32/32 · M 0/32 | |
| 9 | Isaac-Velocity-Flat-H1flat_h1 | 1.11M | 725.1k | 1.54× | 578.5k | 1.93× | 333.6k500/500 | 246.2k500/500 | primary complete; pass 2/2 | |
| 10 | Isaac-Velocity-Flat-AnymalDflat_anymal_d | 1.09M | 376.6k | 2.89× | 421.0k | 2.59× | 313.6k300/300 | 178.6k300/300 | primary complete; pass 2/2 | |
| 11 | Isaac-Velocity-Flat-G1flat_g1 | 590.9k | 389.4k | 1.52× | 282.5k | 2.09× | 255.9k1500/1500 | 176.8k1500/1500 | primary complete; pass 2/2 | |
| 12 | Isaac-Reorient-KukaAllegroreorient_kuka_allegro | 560.1k | 404.4k | 1.38× | 113.7k | 4.93× | 154.5k15000/15000 · flagged | 146.9k15000/15000 · flagged | primary complete; miss 0/2 | |
| 13 | Isaac-Lift-KukaAllegrolift_kuka_allegro | 551.7k | 409.2k | 1.35× | 114.4k | 4.82× | 129.4k15000/15000 · flagged | 138.6k15000/15000 · flagged | primary complete; miss 0/2; sticky success F 30/32 · M 31/32 | |
| 14 | Isaac-Reach-Franka-OSCreach_franka_osc | 518.9k | 506.0k | 1.03× | 378.1k | 1.37× | 172.6k1000/1000 | 160.5k1000/1000 | primary complete; miss 0/3; task success F 1/32 · M 1/32 | |
| 15 | Isaac-Velocity-Rough-Cassierough_cassie | 457.6k | 324.0k | 1.41× | 175.0k | 2.61× | 194.3k1500/1500 | 153.5k1500/1500 | primary complete; pass 2/2 | |
| 16 | Isaac-Reorient-Cube-Allegroreorient_cube_allegro | 419.9k | 242.3k | 1.73× | 139.7k | 3.01× | 286.3k5000/5000 | 154.3k5000/5000 | primary complete; outcome not assessed | |
| 17 | IsaacContrib-Keyboard-SO101keyboard_so101 | 386.8k | 157.7k | 2.45× | 26.1k | 14.85× | 122.0k15000/15000 · flagged | 79.6k15000/15000 · flagged | primary complete; outcome not assessed; uniform success final/100 F 0%/0% · M 0%/<0.01%; buffer success final/100 F 0%/0% · M 0.66%/0.87%; MJ excessive-contact last100 99.2% | |
| 18 | Isaac-Velocity-Rough-G1rough_g1 | 366.5k | 259.2k | 1.41× | 139.7k | 2.62× | 182.7k5000/5000 | 133.6k5000/5000 | primary complete; pass 2/2 | |
| 19 | Isaac-Velocity-Rough-AnymalDrough_anymal_d | 195.2k | 139.4k | 1.40× | 63.3k | 3.08× | 134.0k2000/2000 | 128.6k2000/2000 | primary complete; miss 0/2 | |
| 20 | Isaac-Reorient-Cube-Shadow-DirectCurrent fpgs-dev deliberately exposes no FeatherPGS physics preset for the fixed-tendon Shadow model. | unsupported | unsupported | not compared | unsupported | not compared | unsupported | unsupported | unsupported | unsupported |
Selected peak throughput · 9 complete pairs
Optional adaptive environment-count selections. Fixed-count timing remains the primary complete matrix; ratios appear only after both quality-eligible rows close. A planned sweep endpoint may still be rising; it is not a local maximum.
| Task | Selected FPGS | Selected MJWarp | Selected F/M |
|---|---|---|---|
| Isaac-Cartpole | 37.65ME524,288 · planned sweep endpoint | 23.39ME524,288 · planned sweep endpoint | 1.61× |
| Isaac-Reach-UR10 | 4.41ME65,536 · bracketed local maximum | quality rejected | not compared |
| Isaac-Open-Drawer-Franka | 3.80ME131,072 · planned sweep endpoint | 4.27ME65,536 · planned sweep endpoint | 0.89× |
| Isaac-Ant | 4.82ME262,144 · practical plateau endpoint | 3.61ME131,072 · practical plateau endpoint | 1.34× |
| Isaac-Reach-Franka | 1.98ME32,768 · practical plateau | 2.32ME131,072 · bracketed local maximum | 0.85× |
| Isaac-Velocity-Flat-H1 | 1.29ME32,768 · practical plateau | 974.2kE65,536 · bracketed local maximum | 1.33× |
| Isaac-Velocity-Flat-AnymalD | 1.20ME32,768 · bracketed local maximum | 419.6kE32,768 · practical plateau endpoint | 2.87× |
| Isaac-Velocity-Flat-G1 | 630.4kE32,768 · bracketed local maximum | 457.6kE32,768 · practical plateau | 1.38× |
| Isaac-Velocity-Rough-Cassie | 507.8kE32,768 · capacity-stopped selection | 369.2kE32,768 · capacity-stopped selection | 1.38× |
| Isaac-Velocity-Rough-G1 | 395.7kE32,768 · bracketed local maximum | 292.3kE32,768 · practical plateau endpoint | 1.35× |
Raw plot data (TSV)
rank	task_slug	task	num_envs	fpgs_fps	mjwarp_fps	physx_fps	fpgs_pct_physx	mjwarp_pct_physx	physx_pct
1	cartpole	Isaac-Cartpole	16384	5145998.032334	4255139.537983	2752302.821903	186.970634	154.602884	100.000000
2	reach_ur10	Isaac-Reach-UR10	16384	3104955.357710	1937663.068187	721770.211082	430.186133	268.459828	100.000000
3	open_drawer_franka	Isaac-Open-Drawer-Franka	16384	2268460.824602	2666689.392555	480475.112560	472.128684	555.010930	100.000000
4	ant	Isaac-Ant	16384	2498300.011599	1853441.565301	1212911.145989	205.975518	152.809344	100.000000
5	humanoid_direct	Isaac-Humanoid-Direct	16384	2264319.420785	1408489.819391	387588.638143	584.206862	363.398119	100.000000
6	humanoid	Isaac-Humanoid	16384	1860628.185347	1227911.537853	376630.906564	494.018986	326.025166	100.000000
7	reach_franka	Isaac-Reach-Franka	16384	1324392.737133	1241685.692610	587650.169219	225.370945	211.296747	100.000000
8	lift_franka	Isaac-Lift-Franka	16384	1132757.461214	776614.074812	399176.393653	283.773660	194.554109	100.000000
9	flat_h1	Isaac-Velocity-Flat-H1	16384	1114200.348244	725146.209297	578465.207870	192.613200	125.356927	100.000000
10	flat_anymal_d	Isaac-Velocity-Flat-AnymalD	16384	1089179.421723	376610.414717	421017.111398	258.701937	89.452520	100.000000
11	flat_g1	Isaac-Velocity-Flat-G1	16384	590873.597938	389362.840751	282472.087361	209.179464	137.841174	100.000000
12	reorient_kuka_allegro	Isaac-Reorient-KukaAllegro	16384	560132.215545	404435.924410	113661.948801	492.805395	355.823500	100.000000
13	lift_kuka_allegro	Isaac-Lift-KukaAllegro	16384	551744.122491	409234.412893	114396.570196	482.308273	357.733114	100.000000
14	reach_franka_osc	Isaac-Reach-Franka-OSC	16384	518928.664993	506027.455511	378101.254237	137.245952	133.833847	100.000000
15	rough_cassie	Isaac-Velocity-Rough-Cassie	16384	457571.330563	324018.376164	175033.718244	261.418963	185.117690	100.000000
16	reorient_cube_allegro	Isaac-Reorient-Cube-Allegro	16384	419943.031083	242310.805551	139670.580032	300.666777	173.487363	100.000000
17	keyboard_so101	IsaacContrib-Keyboard-SO101	8192	386775.031745	157721.026235	26052.669669	1484.588860	605.392953	100.000000
18	rough_g1	Isaac-Velocity-Rough-G1	16384	366471.581650	259223.007833	139716.754327	262.296089	185.534662	100.000000
19	rough_anymal_d	Isaac-Velocity-Rough-AnymalD	16384	195231.396613	139439.756661	63346.056755	308.198184	220.123815	100.000000